
Herramientas de final de brazo con agarre por IA
Festo combina pinzas neumáticas y eléctricas, tecnología de vacío, Vision Guided Motion y el software GripperAI para simplificar la integración robótica.
www.festo.com
En la automatización robótica, la herramienta de final de brazo (end-of-arm tooling, EOAT) determina si un robot puede manipular una pieza de forma fiable. Es la interfaz entre el robot y la pieza, y la selección, el diseño y la puesta en marcha de pinzas, sistemas de vacío y visión requieren a menudo más tiempo de ingeniería que el propio robot. Festo amplía su gama de agarre y vacío con software e inteligencia artificial y presentará su enfoque en SPS 2026, que se celebra del 24 al 26 de noviembre de 2026 en Núremberg, Alemania.
Las soluciones se utilizan en la producción de automóviles, la fabricación electrónica, el envasado, el procesamiento de alimentos, la automatización de laboratorios y las máquinas herramienta.
De componentes a soluciones integradas de final de brazo
Festo ofrece pinzas neumáticas y eléctricas y tecnología de vacío combinadas con integración robótica, software e IA. La empresa acompaña a los usuarios desde la selección y el diseño hasta la integración y la puesta en marcha. Interfaces estandarizadas, herramientas de ingeniería y módulos de software deben facilitar la conexión con robots de distintos fabricantes y acortar los tiempos de ingeniería y puesta en marcha.
Vision Guided Motion
Vision Guided Motion (VGM) combina el procesamiento de imágenes con un control preciso de trayectoria. El sistema localiza piezas en posiciones y orientaciones variables y guía al robot para el agarre y el transporte o para procesos específicos como el pegado o el atornillado. Al detectar la posición de la pieza por cámara, se necesitan menos utillajes mecánicos y menos programación manual, lo que reduce los ajustes y aumenta la fiabilidad del proceso.
GripperAI para objetos desconocidos
GripperAI es un software basado en IA que permite a los robots reconocer objetos desconocidos o variables y determinar automáticamente los puntos y estrategias de agarre adecuados. Esto reduce la programación necesaria al introducir nuevos productos o variantes.
Ejemplo de aplicación en la manipulación de alimentos
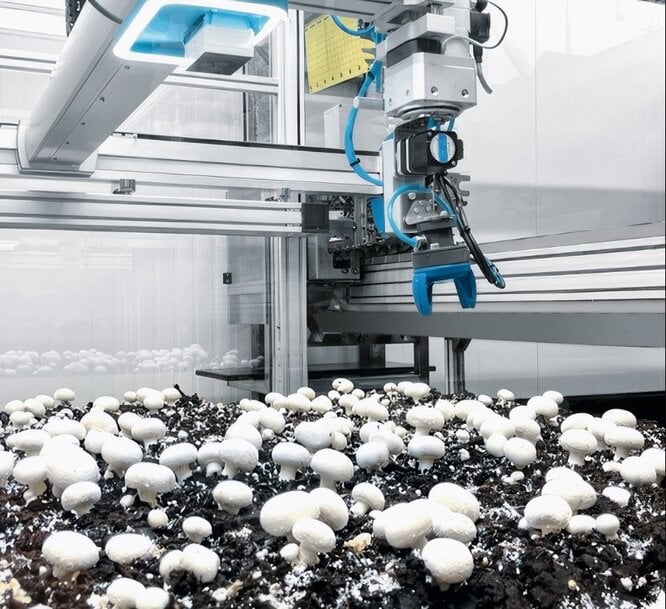
La Mushroom Harvesting Unit muestra cómo interactúan estos elementos. Combina procesamiento de imágenes asistido por IA, un pórtico de alta precisión, un eje de muñeca giratorio y la pinza adaptativa HPSX para cosechar setas comestibles sensibles a la presión sin dañarlas. El sistema evalúa cada seta y determina el momento óptimo de cosecha.
Otras aplicaciones
En electrónica, las soluciones de Festo se emplean en el montaje y la prueba de módulos electrónicos, incluidos componentes de forma irregular, en microelectrónica, fotovoltaica y movilidad eléctrica. En talleres de prensas y en la fabricación de carrocerías, las arañas de vacío mueven piezas de chapa con procesos estables y tiempos de ciclo cortos. En las máquinas herramienta, los cambiadores de herramientas permiten cambios rápidos y automatizados.
Contexto adicional:
Esta sección recoge especificaciones técnicas y comparativas competitivas que no figuran en el anuncio original del producto.
Las interfaces mecánicas entre robots y herramientas están normalizadas en la ISO 9409-1, que define las dimensiones de las bridas de robot y facilita el uso de pinzas en robots de distintos fabricantes. La planificación de agarre basada en IA, que calcula los puntos de agarre a partir de datos de cámaras o sensores 3D en lugar de posiciones programadas, se utiliza cada vez más en el picking desde contenedor, la logística y la manipulación de productos mixtos. Festo no ha publicado datos de rendimiento de GripperAI, por lo que no se realiza aquí ninguna comparación cuantitativa con otros programas.
Editado por Evgeny Churilov, Induportals Media - Adaptado por IA.
