
www.automatizacionweb.com
13
'26
Written on Modified on
Melexis lanza un módulo táctil para la punta de los dedos que ofrece detección real de fuerza en 3D
Al combinar la tecnología magnética Tactaxis con una integración mecatrónica completa, el módulo MLX90901 ayuda a los desarrolladores de robots humanoides a simplificar la creación de prototipos de hardware, mejorar la destreza de agarre y acelerar la IA física.
www.melexis.com
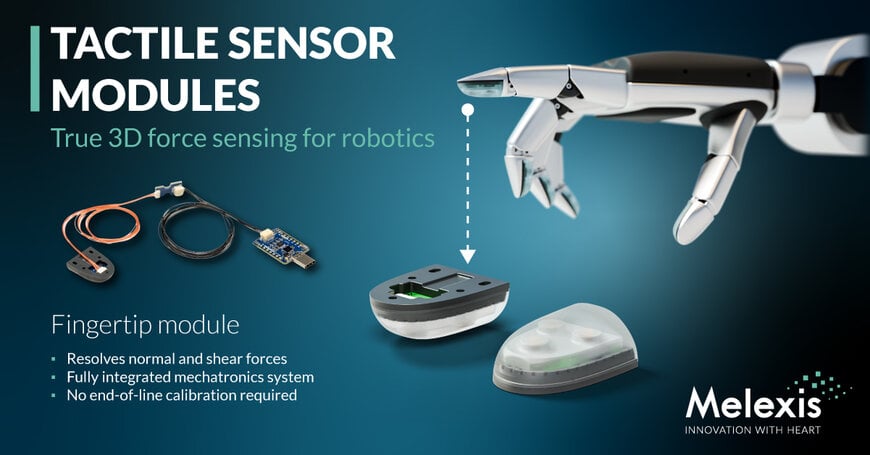
Los avances en el aprendizaje automático permiten a los sistemas autónomos planificar tareas complejas; sin embargo, la ejecución física sigue viéndose limitada por la escasa retroalimentación sensorial en el punto de contacto. Las pinzas industriales estándar suelen carecer de sensores táctiles o dependen de mediciones de fuerza de un solo eje, las cuales detectan la presión perpendicular a una superficie, pero no logran registrar el deslizamiento lateral. Aunque en los laboratorios académicos existen sensores táctiles multieje, estos suelen depender de formulaciones de elastómeros personalizadas, cableados complejos y calibraciones manuales que impiden su fabricación a gran escala.
Para manipular objetos irregulares o frágiles sin dejarlos caer ni aplastarlos, los bucles de control robótico requieren datos en tiempo real tanto de la magnitud como de la dirección de las fuerzas de contacto. Resolver las fuerzas a través de tres ejes ortogonales permite que el controlador de una mano robótica detecte el deslizamiento incipiente y ajuste la fuerza de agarre de manera dinámica.
Principio de funcionamiento e integración mecatrónica
El MLX90901 resuelve las fuerzas de contacto tridimensionales combinando la tecnología de detección magnética Tactaxis de Melexis con un conjunto mecánico y electrónico completo. En un sensor táctil magnético, las cargas mecánicas externas deforman una capa de elastómero flexible que lleva integrado un imán permanente. Un sensor magnético de efecto Hall multieje situado debajo del elastómero mide los cambios resultantes en el vector de flujo magnético y traduce esas variaciones en componentes de fuerza normal y tangencial (de cizallamiento).
Dado que el rendimiento de un sensor táctil magnético depende en gran medida de las propiedades mecánicas del elastómero y de la alineación precisa del imán, la integración de matrices de sensores desnudas supone una carga de ingeniería considerable. Melexis soluciona este problema encapsulando la matriz del sensor, el imán permanente, el elastómero flexible, la carcasa estructural y la electrónica de acondicionamiento de señal en un formato estandarizado de punta de dedo. Esta arquitectura unificada elimina la necesidad de que los fabricantes de manos robóticas adquieran y calibren subsistemas mecánicos y magnéticos por separado.
Rendimiento medible y especificaciones del sistema
El MLX90901 está diseñado para captar sutiles variaciones de fuerza durante manipulaciones delicadas, soportando al mismo tiempo cargas de manipulación estándar. Los parámetros clave de rendimiento incluyen:
- Rango de medición de fuerza normal: 15 N
- Rango de medición de fuerza tangencial: 4 N a través de dos ejes ortogonales
- Precisión de medición a escala completa: 10 %
- Resolución de fuerza típica: 200 mN
- Comunicación digital: Mediante una interfaz I2C para conexión directa a los controladores integrados de la mano
Según Julien Ghaye, director de línea de productos en Melexis, diseñar el módulo mecatrónico completo en lugar de suministrar un elemento sensor independiente permite a la empresa gestionar las variables interdependientes de materiales, mecánica y electrónica necesarias para la producción en serie.
Flujo de trabajo de desarrollo y soporte para prototipos
Para facilitar la integración del sistema, Melexis ofrece el kit de evaluación DVK90901 junto con el módulo para la punta de los dedos. Los fabricantes de manos robóticas y los fabricantes de equipos originales (OEM) pueden utilizar el kit para caracterizar la respuesta de fuerza de tres ejes del sensor, comparar el rendimiento con requisitos de manipulación específicos y recopilar conjuntos de datos de contacto para entrenar algoritmos de control de bucle cerrado.
Este lanzamiento llega tras cuatro años de desarrollo desde que Melexis demostró por primera vez el principio biomimético Tactaxis utilizando píxeles táctiles discretos, o taxels. Las posteriores pruebas con clientes impulsaron la transición de componentes sensores individuales a un módulo de punta de dedo estandarizado y listo para la producción, adecuado para plataformas de robótica humanoide.
Contexto adicional
Esta sección detalla especificaciones técnicas y comparativas competitivas no incluidas en el anuncio original del producto.
El desarrollo de módulos táctiles integrados de tres ejes refleja un cambio más amplio en la robótica hacia la inteligencia artificial física, donde los datos sensoriomotores se utilizan para entrenar modelos fundacionales de manipulación. Históricamente, la detección táctil comercial se ha dividido entre matrices capacitivas, películas piezorresistivas y sensores óptico-táctiles como las cámaras estilo GelSight. Aunque los sensores táctiles ópticos ofrecen una alta resolución espacial al rastrear la deformación de una capa interna de gel con una cámara en miniatura, requieren un volumen interno considerable, un mayor consumo de energía y un procesamiento de imágenes computacionalmente intensivo.
Los sensores táctiles magnéticos como el MLX90901 ofrecen una arquitectura alternativa caracterizada por un tamaño físico compacto, un bajo consumo energético y una salida digital de baja latencia a través de buses serie estándar como I2C. Al emitir directamente vectores de fuerza de tres ejes en lugar de fotogramas de imagen sin procesar, los módulos magnéticos reducen la carga computacional en los controladores locales de las articulaciones. Sin embargo, las arquitecturas de detección magnética deben gestionar las interferencias magnéticas externas, un factor que suele abordarse mediante geometrías de detección diferencial o blindaje magnético localizado dentro del encapsulado del sensor.
Editado por Evgeny Churilov, Induportals Media - Adaptado por IA.
www.melexis.com
Flujo de trabajo de desarrollo y soporte para prototipos
Para facilitar la integración del sistema, Melexis ofrece el kit de evaluación DVK90901 junto con el módulo para la punta de los dedos. Los fabricantes de manos robóticas y los fabricantes de equipos originales (OEM) pueden utilizar el kit para caracterizar la respuesta de fuerza de tres ejes del sensor, comparar el rendimiento con requisitos de manipulación específicos y recopilar conjuntos de datos de contacto para entrenar algoritmos de control de bucle cerrado.
Este lanzamiento llega tras cuatro años de desarrollo desde que Melexis demostró por primera vez el principio biomimético Tactaxis utilizando píxeles táctiles discretos, o taxels. Las posteriores pruebas con clientes impulsaron la transición de componentes sensores individuales a un módulo de punta de dedo estandarizado y listo para la producción, adecuado para plataformas de robótica humanoide.
Contexto adicional
Esta sección detalla especificaciones técnicas y comparativas competitivas no incluidas en el anuncio original del producto.
El desarrollo de módulos táctiles integrados de tres ejes refleja un cambio más amplio en la robótica hacia la inteligencia artificial física, donde los datos sensoriomotores se utilizan para entrenar modelos fundacionales de manipulación. Históricamente, la detección táctil comercial se ha dividido entre matrices capacitivas, películas piezorresistivas y sensores óptico-táctiles como las cámaras estilo GelSight. Aunque los sensores táctiles ópticos ofrecen una alta resolución espacial al rastrear la deformación de una capa interna de gel con una cámara en miniatura, requieren un volumen interno considerable, un mayor consumo de energía y un procesamiento de imágenes computacionalmente intensivo.
Los sensores táctiles magnéticos como el MLX90901 ofrecen una arquitectura alternativa caracterizada por un tamaño físico compacto, un bajo consumo energético y una salida digital de baja latencia a través de buses serie estándar como I2C. Al emitir directamente vectores de fuerza de tres ejes en lugar de fotogramas de imagen sin procesar, los módulos magnéticos reducen la carga computacional en los controladores locales de las articulaciones. Sin embargo, las arquitecturas de detección magnética deben gestionar las interferencias magnéticas externas, un factor que suele abordarse mediante geometrías de detección diferencial o blindaje magnético localizado dentro del encapsulado del sensor.
Editado por Evgeny Churilov, Induportals Media - Adaptado por IA.
www.melexis.com
