
www.automatizacionweb.com
19
'26
Written on Modified on
Motores directos sin carcasa para gimbals no aéreos
Los motores SlimTorq™ sin ranuras de ALVA Industries ofrecen accionamiento directo sin juego, sin par de retención y amplio paso de cables.
www.alvaindustries.com
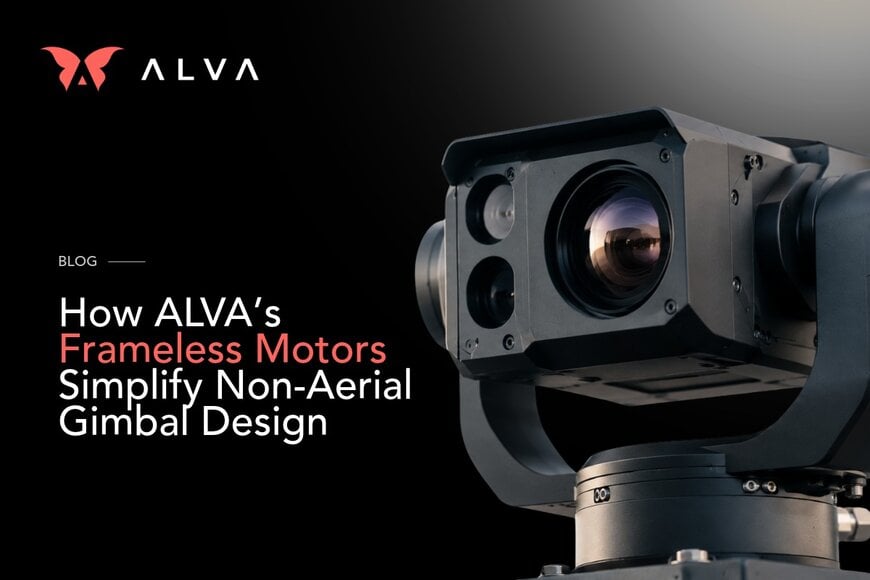
Los gimbals que estabilizan y orientan cámaras o sensores deben combinar una respuesta rápida, un posicionamiento preciso y espacio para cables, anillos colectores y, en algunos casos, conductos de refrigeración que atraviesan sus ejes de rotación. ALVA Industries ha explicado por qué el accionamiento directo es adecuado para los gimbals no aéreos y cómo sus motores sin carcasa y sin ranuras, fabricados con su tecnología de estátor FiberPrinting™, responden a estos requisitos.
Accionamiento de gimbals: con reductor frente a accionamiento directo
Los sistemas de movimiento para gimbals suelen seguir una de dos arquitecturas: un motor acoplado a un reductor o un motor de accionamiento directo que actúa sobre el eje sin transmisión. En los gimbals aéreos, la masa suele ser el factor decisivo. Cuando el peso es menos crítico, como en los diseños no aéreos, el rendimiento dinámico y la precisión se convierten en los principales criterios de selección.
Según ALVA Industries, una configuración de accionamiento directo ofrece un par máximo más elevado, lo que se traduce en una mayor capacidad de respuesta y en tiempos de estabilización más cortos tras un movimiento ordenado. Al no haber reductor en la cadena cinemática, tampoco existe juego que compensar en el lazo de control, lo que permite un posicionamiento más preciso y un seguimiento más suave.
Amplio paso central para cables y anillos colectores
Un motor sin carcasa de accionamiento directo ofrece normalmente una abertura central mayor que una solución comparable con reductor o con ranuras. En un gimbal, este paso central puede utilizarse para llevar los cables directamente a través del eje en lugar de rodear el motor. La selección del anillo colector se ve menos limitada por el espacio disponible dentro del motor y, cuando los sensores requieren refrigeración activa, los conductos de refrigeración pueden pasar por el mismo orificio. El resultado es una disposición mecánica más compacta con menos recorridos de cable externos.
Cómo evitan los motores sin ranuras el par de retención
SlimTorq™ es una serie de motores sin carcasa, sin ranuras y de sección delgada y, según ALVA Industries, los gimbals no aéreos se encuentran entre sus aplicaciones más habituales. La eliminación de los dientes de hierro del estátor suprime el par de retención (cogging), la variación periódica de par causada por la alineación de los imanes con las ranuras del estátor, un factor clave para un movimiento suave a baja velocidad y un apuntamiento preciso.
Tradicionalmente, los motores sin ranuras sacrifican densidad de par a cambio de esta suavidad. ALVA Industries lo contrarresta con su proceso de fabricación FiberPrinting™, que logra un alto factor de llenado de cobre y devanados de estátor no inclinados, combinado con un rotor con matriz Halbach que concentra el flujo magnético. Según la empresa, la constante del motor y la densidad de par resultantes son comparables a las de los diseños con ranuras. El estátor y el rotor delgados también amplían el diámetro interior disponible para el paso central.
Se trata de motores BLDC trifásicos que pueden accionarse con la mayoría de los controladores estándar en modo trapezoidal, sinusoidal o de control orientado al campo, con o sin realimentación por sensor. Debido a su baja inductancia, la frecuencia de conmutación del accionamiento debe seleccionarse en consecuencia. La serie está disponible en una versión Lite, optimizada para una masa reducida, y una versión Max, optimizada para el par y la constante del motor.
Motores a medida para envolventes de gimbal específicas
Cuando ningún tamaño estándar se ajusta a una aplicación, ALVA Industries afirma que la flexibilidad de FiberPrinting™ le permite desarrollar motores a medida que se adaptan a la envolvente de espacio y al rendimiento requeridos.
Contexto adicional
Esta sección detalla especificaciones técnicas y comparativas competitivas que no se incluían en el anuncio original del producto.
Los gimbals de precisión y los sistemas de apuntamiento utilizan habitualmente accionamientos con reductor, a menudo con reductores de onda de deformación o planetarios, o bien motores de par sin carcasa de accionamiento directo. Las etapas de engranajes aumentan el par de salida, pero introducen juego, elasticidad torsional y fricción, lo que limita la rigidez y el ancho de banda en el apuntamiento en lazo cerrado. El accionamiento directo elimina estos efectos de transmisión, a cambio de requerir un motor que proporcione por sí solo todo el par del eje.
Los motores de par sin carcasa se dividen en diseños ranurados con núcleo de hierro, que ofrecen una alta densidad de par pero presentan par de retención, a menudo reducido mediante inclinación a costa de la constante de par, y diseños sin ranuras, que eliminan el par de retención pero tienen un entrehierro magnético mayor. Las matrices de imanes Halbach y los factores de llenado de devanado más elevados son métodos de ingeniería consolidados para recuperar la densidad de par en las máquinas sin ranuras.
Editado por Sucithra Mani, editora de Induportals – adaptado por IA.
www.alvaindustries.com
