
www.automatizacionweb.com
09
'26
Written on Modified on
Arquitectura de Edge Computing y Visión Robótica para la Integración en Automatización Industrial
KUKA presenta iiQKA.AI Vision para simplificar el guiado robótico en 2D y 3D sin necesidad de ordenadores industriales externos.
www.kuka.com
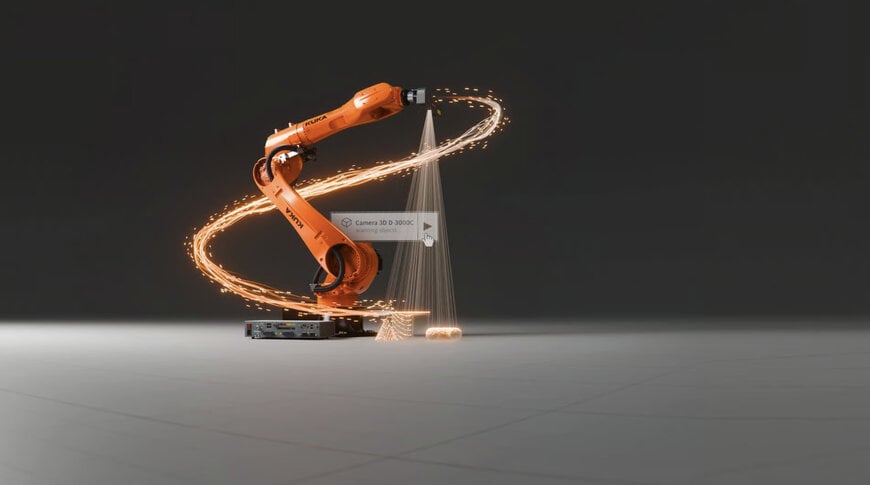
La implementación de robótica guiada por visión en las líneas de fabricación suele generar cuellos de botella en la integración, ya que requiere ordenadores industriales externos (IPC), conocimientos especializados en programación de visión y complejos protocolos de buses de comunicación que incrementan la latencia del sistema y los costes de despliegue. Para eliminar estas capas de hardware y simplificar el guiado óptico, el fabricante de automatización KUKA ha lanzado iiQKA.AI Vision, una suite de software integrada que ejecuta el procesamiento de imágenes 2D y 3D impulsado por inteligencia artificial directamente dentro del controlador del robot.
Procesamiento Edge Embebido e Integración de Hardware
Los sistemas tradicionales de visión artificial dependen de ordenadores industriales independientes o de procesamiento remoto en la nube para ejecutar algoritmos visuales de gran intensidad de cómputo, lo que introduce latencia y vulnerabilidades de red en la célula de producción. Por el contrario, iiQKA.AI Vision ejecuta el procesamiento de imágenes de manera local en la KUKA AI Extension Platform, un módulo de computación integrado basado en la arquitectura NVIDIA Jetson Orin e integrado directamente en el interior del controlador del robot.
Esta arquitectura embebida elimina la necesidad de hardware informático externo, conectividad en la nube o infraestructura de red complementaria. Al procesar y almacenar todos los datos de imagen y la inferencia de redes neuronales a bordo, el sistema garantiza una comunicación determinista y de baja latencia entre los algoritmos de percepción y los bucles de control de movimiento, al tiempo que aísla los datos visuales de los riesgos de redes externas.
Flujo de Ingeniería Unificado y Configuración Gráfica
El despliegue de software se gestiona a través de iiQWorks, donde las aplicaciones de visión se configuran mediante una interfaz gráfica de usuario con programación de tipo arrastrar y soltar (drag-and-drop). Las plantillas de aplicación prediseñadas y los flujos de trabajo de puesta en marcha guiada permiten que equipos de ingeniería no especializados implementen automatización guiada por visión sin tener que escribir código personalizado de procesamiento de imágenes.
El sistema proporciona administración centralizada y monitorización de diagnóstico a través de una interfaz web unificada, sirviendo de puente entre la configuración de ingeniería y las operaciones diarias en la planta de fabricación. Los sensores de cámara estandarizados y los componentes ópticos a juego, diseñados para entornos industriales, se conectan directamente con la pila del controlador.
Extracción Automatizada de Características y Guiado Cinemático
Operando en dominios de imagen tanto en 2D como en 3D, iiQKA.AI Vision realiza segmentación de objetos, determinación de coordenadas espaciales y cálculo automatizado de puntos de agarre de la pinza. En operaciones 3D, la plataforma evalúa nubes de puntos derivadas de datos de sensores o modelos CAD para calcular estrategias de trayectoria libres de colisiones y ángulos de agarre estables, manteniendo la precisión de reconocimiento a pesar de variaciones en la iluminación ambiental o irregularidades en la superficie de la pieza. En flujos de trabajo 2D, el software identifica piezas, rastrea el movimiento de cintas transportadoras y calcula desfases dinámicos para guiar a los manipuladores robóticos en tiempo real.
Las aplicaciones industriales objetivo incluyen la recogida de piezas desordenadas en contenedores (bin picking), carga y descarga automatizada de máquinas, despaletizado al final de línea, ensamblaje de precisión e inspección de calidad en línea. KUKA ha programado demostraciones técnicas de iiQKA.AI Vision para el evento NVIDIA GTC en Berlín del 20 al 22 de octubre de 2026, destacando implementaciones de IA física en entornos de producción.
Contexto Adicional:
Esta sección detalla especificaciones técnicas y comparativas competitivas no incluidas en el anuncio original del producto.
La transición hacia el procesamiento neuronal embebido dentro de los controladores de robots refleja un cambio en toda la industria hacia la IA física basada en el edge dentro de la manufactura discreta. La robótica guiada por visión convencional se ha basado tradicionalmente en cámaras inteligentes autónomas (como la serie Cognex In-Sight) que se comunican mediante protocolos Ethernet industriales (Profinet, EtherNet/IP) o en sistemas de visión 3D externos basados en IPC (como las arquitecturas Photoneo PhoXi o Keyence CV-X). Aunque las cámaras inteligentes gestionan la inspección 2D de forma eficaz, el bin picking 3D de alta densidad y el procesamiento espacial de nubes de puntos exigen habitualmente unidades de procesamiento gráfico dedicadas, lo que históricamente añadía entre 4.000 y 15.000 euros en hardware externo y costes de licencias por cada célula de producción.
En el mercado de visión nativa de robots, el enfoque integrado en el controlador de KUKA compite directamente con plataformas propietarias consolidadas como FANUC iRVision y ABB Integrated Vision.
FANUC iRVision integra el guiado visual 2D y 3D directamente en el controlador R-30iB Plus sin ordenadores externos, utilizando tarjetas de procesamiento internas dedicadas y software de visión propietario. Si bien iRVision ofrece un acoplamiento determinista profundo con la cinemática del robot, sus algoritmos tradicionales dependen en gran medida del ajuste geométrico estructurado, lo que requiere técnicos de visión especializados para configurar sistemas de iluminación complejos, mallas de calibración y líneas de base para sensores 3D.
ABB Integrated Vision, impulsado por herramientas de visión de Cognex y programado dentro de ABB RobotStudio, simplifica de manera similar la configuración de cámaras 2D mediante interfaces FlexPendant. Sin embargo, el bin picking 3D complejo basado en deep learning en plataformas de ABB requiere normalmente motores de visión de terceros (como Pickit 3D o Mech-Mind) ejecutados en ordenadores industriales dedicados.
Al incorporar el módulo en placa (system-on-module) NVIDIA Jetson Orin (que ofrece hasta 275 billones de operaciones por segundo de cálculo de IA en su configuración superior de 64 GB), la KUKA AI Extension Platform proporciona un rendimiento de procesamiento tensorial suficiente directamente dentro del armario de control. Esto permite la segmentación con redes neuronales profundas y la estimación dinámica de la pose de agarre en 3D sin derivar los cálculos de nubes de puntos a ordenadores periféricos, reduciendo el espacio ocupado, el consumo de energía y los costes derivados del software de múltiples proveedores en las células robóticas.
Editado por Natania Lyngdoh, editora de Induportals, con asistencia de IA.
www.kuka.com
