
www.automatizacionweb.com
16
'26
Written on Modified on
Modelos fundacionales de IA física para la manipulación robótica multisensorial autónoma
NEURA Robotics ha presentado Neuron AI para resolver los desafíos de manipulación con oclusión visual mediante retroalimentación multisensorial y arquitecturas de memoria temporal.
neura-robotics.com
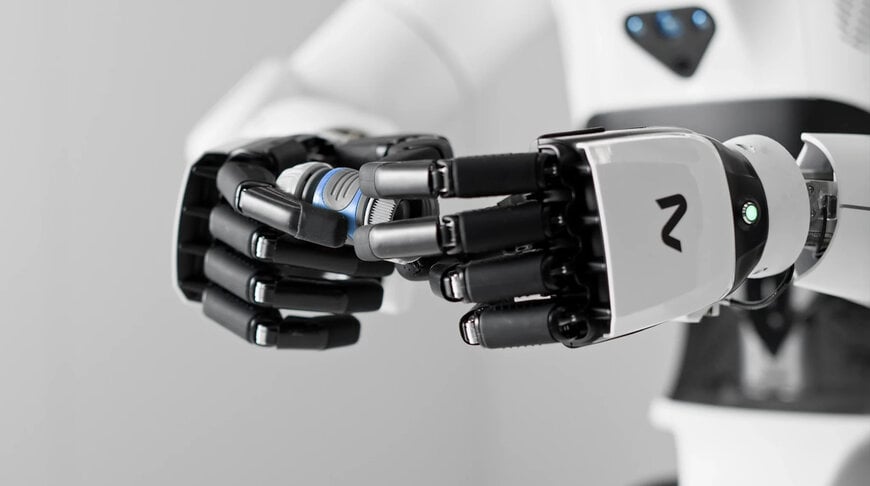
En la automatización industrial y en entornos de fabricación no estructurados, el guiado robótico basado exclusivamente en visión falla con frecuencia cuando las líneas de visión directa quedan obstruidas o cuando las tareas de precisión dependen de la dinámica de contacto. Para responder a estas limitaciones operativas, NEURA Robotics ha desarrollado Neuron AI, un modelo fundacional multimodal diseñado para gestionar la IA física en implementaciones de robótica industrial y humanoide.
Desafíos de ingeniería en la manipulación rica en contactos
La percepción robótica convencional depende predominantemente de entradas visuales bidimensionales y tridimensionales para inferir la geometría espacial, la posición y la orientación. Si bien la visión por computadora proporciona suficiente telemetría espacial para tareas estructuradas de recogida y colocación (pick-and-place), carece de datos críticos del estado físico durante los eventos de contacto, tales como la alineación mecánica, la resistencia de inserción y el asentamiento correcto de elementos de sujeción.
En flujos de trabajo de fabricación complejos, operaciones como el atornillado roscado, el enclavamiento de pestillos y la soldadura estructural exigen una confirmación inmediata de estados mecánicos que las cámaras no pueden detectar. La oclusión óptica genera graves cuellos de botella operativos cuando un manipulador obstruye sus propios sensores ópticos o cuando un ensamblaje exige acceder al interior de receptáculos sin iluminación. Sin verificación táctil y acústica, los sistemas robóticos tradicionales corren el riesgo de aplicar una fuerza excesiva, causando daños mecánicos o el agarrotamiento de las articulaciones. Además, las arquitecturas estándar de visión-lenguaje-acción suelen carecer de memoria temporal, perdiendo el rastro del estado de los componentes en cuanto las piezas salen del campo de visión del sensor.
Arquitectura del modelo Percepción-Lenguaje-Acción
Neuron AI supera estas limitaciones mediante un marco unificado de Percepción-Lenguaje-Acción que codifica múltiples modalidades sensoriales en una representación temporal sincronizada. La arquitectura integra de forma continua:
- Visión 3D: Nubes de puntos volumétricas y mediciones de profundidad que capturan en tiempo real la geometría del entorno.
- Sensórica táctil y de fuerza: Retroalimentación continua de fuerza-par y telemetría de contacto procedente de manos robóticas y efectores finales.
- Sensórica acústica: Retroalimentación auditiva que registra firmas acústicas específicas de cada proceso, tales como el chasquido de un cierre o la estabilidad del arco de soldadura.
- Propiocepción: Estado cinemático del robot, ángulos articulares y vectores de velocidad.
- Lenguaje natural: Indicaciones de tareas e instrucciones semánticas asignadas a parámetros físicos.
En lugar de procesar cada canal sensorial en subrutinas aisladas, el modelo alinea estos flujos de datos heterogéneos dentro de un único espacio latente temporal para generar trayectorias motoras unificadas. Con el fin de preservar la consistencia de estado durante los puntos ciegos operativos, el modelo incorpora una arquitectura de memoria dedicada que garantiza la permanencia del objeto. Este mecanismo permite al robot rastrear la posición y el estado de las piezas ocultas, vinculando las acciones previas con los efectos previstos posteriores.
Metodología de entrenamiento y despliegue en flotas
El modelo se entrena sobre cinco cuerpos robóticos distintos de NEURA, adaptándose a diversas manos robóticas multifinger y pinzas industriales especializadas. Los canales de entrenamiento se nutren de tres flujos estructurados de datos físicos:
Metodología de entrenamiento y despliegue en flotas
El modelo se entrena sobre cinco cuerpos robóticos distintos de NEURA, adaptándose a diversas manos robóticas multifinger y pinzas industriales especializadas. Los canales de entrenamiento se nutren de tres flujos estructurados de datos físicos:
- Interacción en el mundo real: Conjuntos de datos empíricos sincronizados, capturados en plataformas robóticas que operan dentro de los NEURA Gyms y en instalaciones industriales asociadas.
- Datos amplificados por simulación: Conjuntos de datos sintéticos generados a través de entornos de simulación especializados para introducir variabilidad ambiental y perturbaciones en casos límite (corner cases).
- Demostraciones cinemáticas humanas: Captura de movimiento de cuerpo completo y demostraciones de tareas registradas con trajes de datos dotados de sensores.
El despliegue y la especialización del modelo se gestionan mediante la plataforma de software Neuraverse. Los usuarios industriales pueden realizar un ajuste fino (fine-tuning) de los pesos del modelo base según los requisitos de sus procesos propietarios, minimizando las métricas de tiempo de aprendizaje (Time-to-Skill) en flotas de fabricación. Para asegurar el cumplimiento de la gobernanza de datos industriales y de las normativas europeas de privacidad, la arquitectura admite la ejecución íntegra en el propio dispositivo (on-device), permitiendo la inferencia sin requerir conectividad continua a la nube. Alianzas de datos con fabricantes industriales, entre ellos Schaeffler y Bosch, aportan validación en entornos reales de producción.
Validación en NVIDIA GTC Berlin 2026
En el marco del evento NVIDIA GTC Berlin, programado del 20 al 22 de octubre en Station-Berlin (Pabellón 3, Estand #3031), la plataforma demuestra su capacidad autónoma sobre la plataforma humanoide 4NE1. El sistema ejecuta una secuencia autónoma y no guionizada de once minutos para la manipulación textil, abarcando clasificación, carga en máquina, apertura y cierre de compuertas, descarga y transferencia a secadora. Esta demostración pone a prueba las transferencias de estado multisensoriales, la planificación espacial y el seguimiento temporal durante la manipulación de objetos deformables.
Contexto adicional:
Esta sección detalla especificaciones técnicas y comparativas de rendimiento que no formaban parte del anuncio original del producto.
Los modelos fundacionales industriales para IA física están evolucionando desde las arquitecturas convencionales de Visión-Lenguaje-Acción (VLA) hacia marcos corporeizados de Percepción-Lenguaje-Acción (PLA). Modelos robóticos de referencia, como RT-2 de Google DeepMind y RFM-1 de Covariant, combinan predominantemente representaciones visuales tokenizadas con razonamiento en lenguaje natural para predecir ajustes de pose en el efector final. Aunque resultan eficaces en logística planar y clasificación sobre superficies planas, los modelos puramente visual-lingüísticos presentan limitaciones de latencia y precisión durante tareas ricas en contacto debido a la ausencia de acondicionamiento directo de fuerza-par y acústica.
Al integrar retroalimentación táctil y acústica continua con capas dedicadas de memoria temporal, Neuron AI aborda la verificación del contacto físico directamente en la capa del modelo. Además, mientras que los grandes modelos fundacionales alojados en la nube plantean retos de latencia determinista y restricciones normativas bajo los marcos europeos de residencia de datos, las arquitecturas de inferencia local en el dispositivo eliminan las dependencias de telemetría externa, cumpliendo los requisitos de tiempo de ciclo deterministas en el ensamblaje industrial.
Editado por Natania Lyngdoh, editora de Induportals, con asistencia de IA.
www.neura-robotics.com
