
www.automatizacionweb.com
15
'26
Written on Modified on
Universal Robots lanza la plataforma de robótica industrial Gen 7
Gen 7 es una plataforma de robots colaborativos de séptima generación que incorpora controladores rediseñados, bridas de herramientas preparadas para IA y el sistema operativo PolyScope X.
www.universal-robots.com
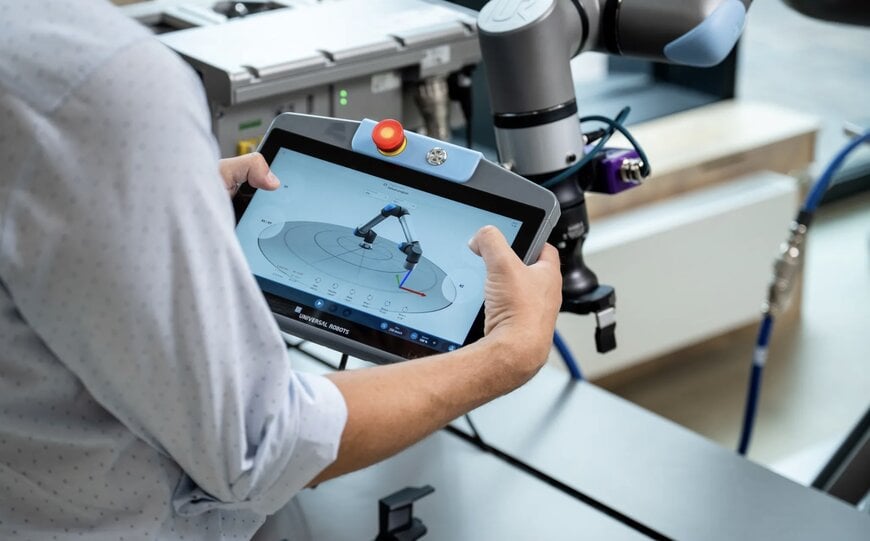
Universal Robots ha presentado Gen 7, su arquitectura robótica de séptima generación diseñada para implementar inteligencia artificial y automatización física en entornos de producción fabril. Con el sistema operativo PolyScope X como núcleo, la plataforma integra un rediseño integral que abarca nuevos brazos robóticos, un armario de control rediseñado, una consola de programación (teach pendant) ergonómica y una interfaz de brida de herramienta integrada.
Manipuladores de la Serie g y arquitectura de brida para IA
La plataforma presenta tres manipuladores de la denominada Serie g: el UR10g-1750, el UR17g-1300 y el UR18g-950, cuyas nomenclaturas corresponden a su capacidad de carga útil en kilogramos y a su alcance en milímetros. Los brazos integran una brida de herramientas preparada para IA que conduce alimentación, líneas de datos y circuitos de seguridad directamente al Tool Center Point, prescindiendo del tendido externo de cables para cámaras, sensores de gran ancho de banda y actuadores terminales.
La detección integrada de fuerza y par en seis ejes, el control de impedancia de adaptabilidad y el intercambio de datos en tiempo real (RTDE) proporcionan detección por contacto para respaldar aplicaciones precisas de IA física, como la manipulación diestra de componentes y las operaciones de ensamblaje sensibles a la fuerza.
Rendimiento del controlador e interfaces de programación
La capacidad de cálculo corre a cargo del controlador CB7 Core, que ofrece un 40 % más de potencia de procesamiento en una superficie un 30 % menor en comparación con versiones de hardware anteriores. El controlador admite conmutación multirred para conectarse de forma directa con autómatas programables (PLC), interfaces hombre-máquina (HMI), sistemas de ejecución de fabricación (MES), PC industriales (IPC) y sistemas de visión artificial. El CB7 Core está disponible en formato autónomo y en formato compacto para montaje en armario, manteniendo la compatibilidad de hardware hacia atrás con los brazos existentes de la Serie e y de la Serie UR.
El software operativo se articula en torno a PolyScope X, que incorpora nodos de comunicación ROS2, API abiertas, integración de seguridad según la norma ISO 10218-1 y soporte para extensiones de terceros, incluidas ProfiSafe y OPC UA. La parametrización manual se efectúa mediante la consola de programación TP7 Core, más de un 20 % más ligera que sus predecesoras y dotada de pantalla táctil Full HD, contornos ergonómicos de agarre múltiple, botones inteligentes configurables por el usuario y un mando virtual de desplazamiento manual (jog stick).
La programación directa en el extremo de la herramienta se gestiona mediante el panel inteligente SP7 Smart Panel, una interfaz montada en la brida de la herramienta que ofrece accionamiento de guiado manual (freedrive) con certificación de seguridad, indicadores LED de estado y tres botones de entrada asignables configurados para activar las Smart Skills de PolyScope X sin requerir el uso de la consola de programación.
Arquitectura de seguridad y certificación de ciberseguridad
La seguridad del sistema cumple con el nivel de rendimiento d (PLd), Categoría 3 de seguridad funcional de acuerdo con la norma ISO 13849-1. Los brazos de la Serie g cuentan con certificaciones TÜV relativas a las normas ISO 10218-1 y las especificaciones UL 1740. Teradyne Robotics mantiene la conformidad de ciberseguridad certificada según el nivel de madurez 3 (ML3) de la norma IEC 62443-4-1, cubriendo los ciclos de vida de desarrollo de software seguro en versiones integradas y a nivel perimetral (edge).
Contexto adicional
Esta sección detalla especificaciones técnicas y comparativas competitivas no incluidas en el comunicado de prensa original.
Los robots colaborativos convencionales conducen la alimentación y el cableado de visión de las cámaras mediante tubos corrugados exteriores a lo largo de las articulaciones del brazo, lo que crea riesgos de enganche mecánico y restringe la rotación continua de la muñeca en maniobras complejas. El tendido interno de circuitos de seguridad, potencia y transmisión de datos a alta velocidad a través de anillos rozantes hasta la brida de la herramienta elimina el desgaste del mazo exterior y los puntos de pellizco en ciclos de movimiento rápido.
Asimismo, los controladores tradicionales dependen de arquitecturas propietarias cerradas que exigen pasarelas de conversión de protocolos para comunicarse con procesadores externos. La incorporación nativa de compatibilidad con Robot Operating System 2 (ROS2) y transmisión continua de datos a alta velocidad suprime capas de conversión de hardware, reduciendo la latencia de comunicación entre modelos externos de inteligencia artificial y los servoaccionamientos de bajo nivel para un guiado visual y ajustes de fuerza con alta capacidad de respuesta.
Editado por Romila DSilva, editora de Induportals, con asistencia de IA.
www.universal-robots.com
