
www.automatizacionweb.com
08
'26
Written on Modified on
Guía exhaustiva de Nexcom sobre la norma de seguridad para robots ISO 10218
La norma de seguridad robótica ISO 10218 constituye uno de los marcos de referencia más importantes para reducir riesgos en aplicaciones de robótica industrial.
www.nexcom.com
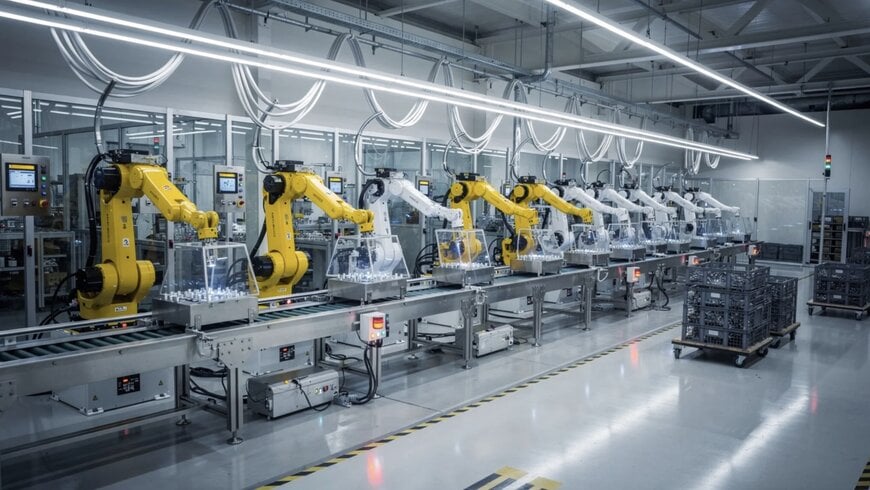
La norma ISO 10218 establece el estándar internacional de seguridad para robots industriales en entornos de producción como montaje, soldadura y alimentación de maquinaria. Su revisión de 2025 formaliza una transición industrial decisiva hacia la robótica colaborativa avanzada, la seguridad funcional unificada y la ciberseguridad física.
Alcance y división entre Parte 1 y Parte 2
El marco normativo se aplica exclusivamente a la automatización industrial, excluyendo los robots de servicios, médicos y de asistencia personal. La implantación de un sistema conforme exige definir el dominio de diseño operativo (ODD), las cargas útiles previstas y los escenarios de uso indebido en dos ámbitos de responsabilidad claramente diferenciados.
La norma ISO 10218-1 asigna el cumplimiento normativo al fabricante del equipo original (OEM). Considera al manipulador sin accesorios y a su controlador como una máquina incompleta, exigiendo funciones de control relativas a la seguridad integradas de fábrica. Los OEM deben diseñar una seguridad mecánica intrínseca que limite la transferencia de energía cinética, implementar paradas seguras de Categoría 0 y Categoría 1 según la norma IEC 60204-1, aplicar límites cinemáticos como velocidad y posición limitadas de forma segura, ofrecer conmutación de modos a prueba de fallos y facilitar documentación detallada sobre riesgos residuales.
La norma ISO 10218-2 traslada la responsabilidad directamente a los integradores de sistemas y a los ingenieros de planta encargados de convertir esa máquina incompleta en un activo de producción. Los integradores deben llevar a cabo evaluaciones exhaustivas de riesgos según la norma ISO 12100, diseñar distribuciones espaciales con puntos de acceso despejados para el operador, instalar protecciones físicas deterministas y sistemas optoelectrónicos de monitorización, establecer protocolos de ciclo de vida para mantenimiento y bloqueo/etiquetado (Lockout/Tagout), y verificar que las medidas protectoras alcancen el nivel de rendimiento (Performance Level) requerido. Un aspecto fundamental: un brazo que cumple con la Parte 1 no garantiza una celda de trabajo conforme sin una integración rigurosa conforme a la Parte 2.
Principales actualizaciones de 2025
La última revisión incorpora la especificación ISO/TS 15066, elevando las pautas para la robótica colaborativa de recomendaciones técnicas a requisitos de obligado cumplimiento. Introduce un sistema de clasificación estructural —Clase I para configuraciones tradicionales valladas y Clase II para sistemas colaborativos— con el fin de vincular la validación de la seguridad directamente a los peligros cinemáticos y al grado de interacción humana.
De forma determinante, la norma aborda la convergencia entre IT y OT vinculando la seguridad funcional a la ciberseguridad. Al reconocer que un paquete de red comprometido puede generar peligros cinéticos reales, la ISO 10218:2025 exige que los circuitos de seguridad se mantengan aislados frente a ciberamenazas mediante comunicaciones seguras, control de accesos y plataformas perimetrales (Edge) blindadas.
Cuatro modos de operación colaborativa
Cuando personas y robots comparten un mismo espacio, la norma contempla cuatro métodos de funcionamiento:
La parada supervisada de seguridad ejecuta una parada segura de Categoría 2, manteniendo energizados los motores cuando una persona accede a un volumen vigilado y permitiendo reanudar el ciclo de forma instantánea en cuanto el área queda despejada. El guiado manual permite la manipulación directa para programación y posicionamiento, siempre que los controles de movimiento impidan aceleraciones imprevistas. La monitorización de velocidad y separación modula dinámicamente la velocidad del robot según la cercanía del operario, deteniendo el movimiento antes de que se produzca un contacto. La limitación de potencia y fuerza acota la fuerza cinética, el par y la velocidad para minimizar el riesgo de lesiones en caso de impacto; no obstante, esta protección queda anulada de inmediato si los integradores acoplan herramientas en el extremo del brazo (EOAT) de alta inercia, punzocortantes o con riesgos térmicos.
Evaluación de riesgos y errores comunes en la integración
La conformidad exige tratar la evaluación de riesgos como un documento técnico vivo, que debe revalidarse tras cada alteración en la topología de la celda, las cargas útiles, la herramienta o el firmware del controlador. Con frecuencia, los integradores cometen el error de asumir que un brazo colaborativo elimina la necesidad de evaluar los riesgos de la celda completa, pasan por alto los peligros de las herramientas, colocan paradas de emergencia en ubicaciones deficientes, omiten la validación funcional o ejecutan la lógica de seguridad sobre controladores sin blindar ni cifrar.
Infraestructura NEXCOM
Cumplir la normativa en tiempo real requiere una computación determinista capaz de coordinar la mecánica física y el control digital sin latencia. NEXCOM satisface esta exigencia mediante controladores edge industriales provistos de TPM 2.0 integrado y arranque seguro (secure boot) para cumplir los nuevos mandatos ciberfísicos, potencia de procesamiento dedicada al cálculo dinámico de rutinas de velocidad y separación, e interfaces de E/S de alta velocidad para articular escáneres láser de seguridad, cortinas ópticas, visión 3D y autómatas programables (PLC) en una arquitectura de control unificada.
Editado por Romila DSilva, editora de Induportals, con asistencia de IA.
www.nexcom.com
