www.automatizacionweb.com
28
'26
Written on Modified on
Controlador de movimiento optimiza la cinemática y la odometría en robótica móvil
Oriental Motor presenta una unidad dedicada de cálculo de tracción diseñada para optimizar la integración del accionamiento y la retroalimentación de posición en vehículos industriales de guiado automático.
www.orientalmotor.com
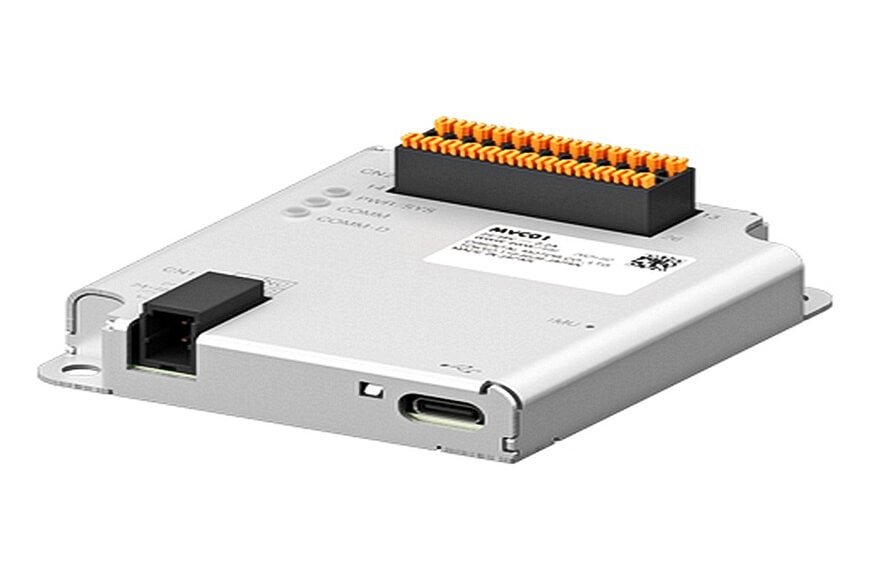
La logística industrial y la automatización de la fabricación dependen cada vez más de vehículos de guiado automático y robots móviles autónomos que requieren arquitecturas de movimiento optimizadas. El controlador de robots móviles MVC01 responde a esta demanda ejecutando la cinemática de tracción del vehículo en hardware dedicado para reducir las cargas computacionales en los sistemas informáticos industriales de nivel superior.
Cinemática de accionamiento integrada y arquitectura de software
El desarrollo tradicional de plataformas autónomas requiere que los procesadores centrales ejecuten algoritmos de accionamiento de bajo nivel, cálculos de trayectoria y conversiones de coordenadas dentro de entornos de software como el Robot Operating System (ROS). El controlador simplifica esta arquitectura al recibir comandos de velocidad objetivo de alto nivel directamente del procesador principal y calcular internamente las velocidades de las ruedas en múltiples ejes. El traslado de estas rutinas computacionales a hardware integrado reduce la cantidad de nodos de software activos, simplifica el tráfico en el bus de comunicación y acelera los ciclos de puesta en marcha para los desarrolladores de plataformas.
La configuración del sistema, la telemetría operativa en tiempo real y el ajuste de parámetros se gestionan mediante un software de configuración dedicado. Esta herramienta permite a los equipos de ingeniería configurar parámetros de motor, calibrar dimensiones mecánicas y evaluar datos de diagnóstico durante el ensamblaje y el mantenimiento rutinario en planta.
Fusión de sensores e integración del accionamiento
La localización precisa en entornos de almacenamiento no estructurados requiere una navegación por estima fiable. La unidad integra una Unidad de Medición Inercial (IMU) interna directamente en el bucle de control de movimiento. Al fusionar los datos de velocidad angular del giroscopio integrado con la retroalimentación de pulsos del codificador de los actuadores de rueda, el hardware genera una odometría giroscópica filtrada. Este cálculo interno detecta el deslizamiento de las ruedas durante la aceleración o sobre superficies de baja tracción y suministra datos de posicionamiento relativo de mayor precisión a los sistemas de navegación.
El controlador se conecta directamente con los motores y controladores de corriente continua sin escobillas de la serie BLV tipo R. Esta combinación coordinada de accionamiento ofrece una alta densidad de potencia en una estructura compacta y ligera, lo que permite su integración en chasis autónomos de perfil bajo donde el espacio interno y la capacidad de carga útil están estrictamente limitados.
Contexto adicional: Especificaciones técnicas y análisis comparativo competitivo
Los controladores de movimiento dedicados para robots móviles operan entre los ordenadores de navegación de alto nivel (como los IPC industriales que ejecutan ROS/ROS 2) y los controladores de motor de nivel inferior. En las arquitecturas estándar de bases móviles, la cinemática diferencial u omnidireccional suele resolverse dentro de un PC industrial de uso general mediante paquetes de software de código abierto o a través de coordinadores de movimiento multieje dedicados de fabricantes como Roboteq o Elmo Motion Control.
- Procesamiento de cinemática: Los controladores de motor industriales genéricos requieren software externo para calcular las velocidades de rueda a partir de vectores lineales y angulares. Las unidades dedicadas como el MVC01 y los controladores de doble canal de Roboteq integran estos algoritmos de tracción diferencial a nivel de firmware, lo que elimina la latencia de los bucles externos de conversión de velocidad a velocidad de rueda en ROS.
- Cálculo de odometría: Los sistemas básicos de tracción móvil calculan la odometría de rueda únicamente a partir de codificadores de motor incrementales, los cuales acumulan error continuo durante el deslizamiento de las ruedas. La integración de la fusión con IMU a nivel de hardware directamente en el controlador de movimiento proporciona compensación de deslizamiento en tiempo real sin requerir hardware de interfaz IMU independiente ni nodos de Filtro de Kalman Extendido (EKF) a nivel de host para la integración de sensores en bruto.
- Topología del sistema: A diferencia de los servoaccionamientos multieje centralizados que gestionan la conmutación de potencia y la trayectoria de alto nivel directamente en una única placa de alta tensión, esta arquitectura modular combina una unidad de cálculo de movimiento de baja tensión con controladores distribuidos de corriente continua sin escobillas. Esta separación reduce la concentración térmica dentro de chasis compactos de vehículos de guiado automático, al tiempo que mantiene una comunicación CAN o serie sincronizada en todo el sistema de tracción.
