
www.automatizacionweb.com
05
'26
Written on Modified on
Robot colaborativo portátil para aplicaciones de soldadura
El nuevo robot colaborativo de 11 kilogramos de FANUC ofrece una carga útil de 3 kilogramos y una repetibilidad de ±0,02 mm para tareas flexibles de soldadura y automatización móvil.
www.fanuc.eu
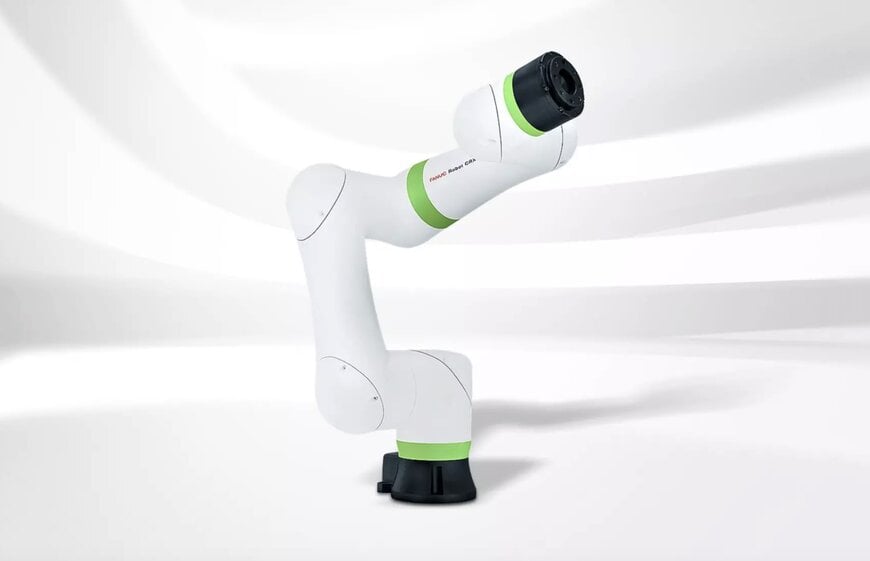
FANUC ha ampliado su serie CRX con la introducción del CRX-3iA, el robot colaborativo más ligero y pequeño de la compañía, desarrollado para la portabilidad y el despliegue rápido. La unidad está diseñada para optimizar aplicaciones que requieren una reubicación frecuente, como la soldadura de grandes estructuras en la construcción naval y de acero, así como tareas de intralogística móvil.
Diseño ligero y soldadura de precisión
Con un peso de 11 kg y una capacidad de carga útil de 3 kg, el CRX-3iA permite a un operador transportar y reubicar la unidad con una sola mano. Es capaz de manipular simultáneamente un soplete de soldadura y un sensor de seguimiento de junta mientras mantiene una precisión de repetibilidad de ±0,02 mm. Tras su reubicación, el robot detecta automáticamente su ángulo de instalación y utiliza un escáner láser o un sensor táctil de terceros para identificar las ubicaciones de los cordones de soldadura y calcular trayectorias. Una base magnética opcional permite la fijación directa a grandes estructuras de acero, reduciendo la complejidad del sistema y las medidas de seguridad que normalmente se requieren para las instalaciones estándar de robots.
Integración y programación
El CRX-3iA se integra completamente con el ecosistema consolidado de control y software de FANUC, que abarca la serie CRX más amplia con cargas útiles de hasta 30 kg y un alcance de hasta 1.756 mm. El nuevo modelo incorpora tecnología de botones en la muñeca, lo que permite a los operadores guiar y programar posiciones directamente desde el brazo del robot sin utilizar el Teach Pendant de FANUC. Esta funcionalidad de programación directa tiene como objetivo agilizar la programación y acortar los tiempos de cambio entre tareas.
Aplicaciones en diferentes industrias
Más allá de las operaciones de soldadura, la baja masa y el tamaño compacto del CRX-3iA facilitan su implementación en la automatización móvil. La unidad es adecuada para montarse en vehículos de guiado automático (AGV) para apoyar operaciones de preparación de pedidos, colocación y suministro de líneas. Según Paul Ribus, Director de Coordinación de Ventas de FANUC Europa, el desarrollo del CRX-3iA se centró en la portabilidad, el despliegue rápido y la alta repetibilidad para permitir la soldadura y la manipulación colaborativas sin instalaciones complejas. Su tamaño compacto también ofrece oportunidades de aplicación en entornos de educación y formación caracterizados por limitaciones de espacio.
Contexto adicional
La introducción de "cobots" (robots colaborativos) altamente portátiles como el CRX-3iA aborda un desafío logístico específico en la industria pesada: cuando se fabrican estructuras monolíticas como cascos de barcos o estructuras de acero arquitectónicas, llevar la pieza de trabajo a una celda robótica fija es físicamente imposible. La masa total de 11 kg del CRX-3iA es técnicamente significativa porque cae muy por debajo de los límites estándar de salud y seguridad ocupacional para el levantamiento manual por parte de una sola persona, eliminando la necesidad de grúas o equipos de varias personas durante la reubicación.
Técnicamente, la capacidad del robot para detectar automáticamente su ángulo de instalación (compensación del vector de gravedad) es una característica crítica para un sistema de montaje magnético. Debido a que la base se puede fijar a placas de acero inclinadas o verticales, el controlador del robot debe ajustar matemáticamente su modelo cinemático en tiempo real para tener en cuenta la gravedad que actúa sobre sus articulaciones desde ángulos no estándar. Combinado con una repetibilidad de ±0,02 mm y el seguimiento activo de la junta, esto garantiza que el robot pueda mantener la velocidad de desplazamiento y el ángulo del soplete precisos requeridos para una penetración de soldadura uniforme, incluso cuando se despliega temporalmente en entornos no estructurados.
Editado por Romila DSilva, editora de Induportals, con asistencia de IA.
www.fanuc.eu
