
www.automatizacionweb.com
23
'26
Written on Modified on
Detección Táctil Magnética para la Manipulación Robótica
Melexis y OYMotion integran módulos de detección táctil para mejorar la interacción de manos robóticas mediante la integración escalable de sensores y la optimización a nivel de sistema.
www.melexis.com
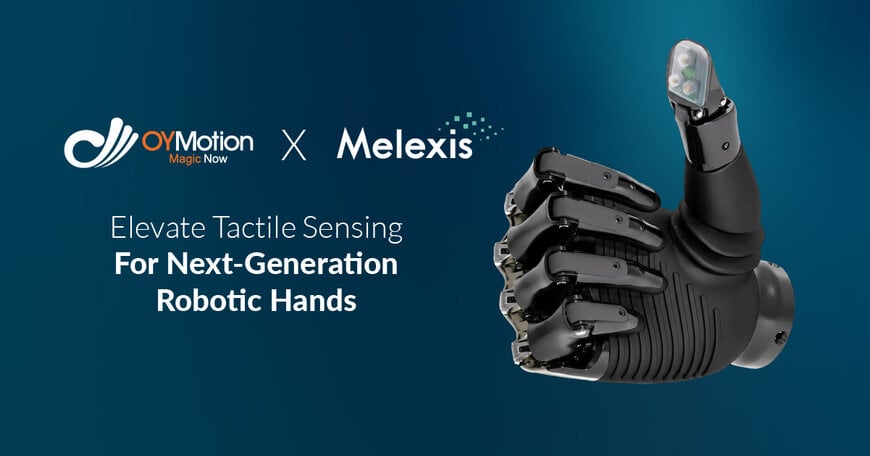
Melexis y OYMotion están colaborando para integrar detección táctil basada en magnetismo en manos robóticas, abordando las limitaciones en la interacción física dentro de la automatización industrial y aplicaciones avanzadas de robótica.
Contexto de la colaboración
Melexis, un desarrollador belga de sensores semiconductores y circuitos integrados de control, y OYMotion, una empresa china de robótica especializada en sistemas robóticos dexterosos, han establecido una colaboración técnica para mejorar la percepción táctil en manos robóticas.
Uno de los principales desafíos en robótica sigue siendo la limitada capacidad para detectar e interpretar el contacto físico con suficiente precisión. Aunque los sistemas de visión y la actuación han avanzado significativamente, la retroalimentación táctil, esencial para una manipulación controlada, ha quedado rezagada debido a la complejidad de integración y las limitaciones de los sensores.
La colaboración combina la experiencia de Melexis en detección magnética y módulos integrados con las capacidades de OYMotion en diseño de manos robóticas y sistemas de control, permitiendo un enfoque más integrado para resolver esta limitación.
Solución técnica y responsabilidades
La colaboración se centra en la tecnología Tactaxis de Melexis, un sistema de detección táctil basado en magnetismo capaz de detectar en tres dimensiones vectores de fuerza, posición y eventos de contacto. El sistema convierte la interacción mecánica en señales digitales en tiempo real, permitiendo un control en bucle cerrado en la manipulación robótica.
Melexis proporciona módulos de punta de dedo listos para su aplicación, que integran elementos de detección, procesamiento de señal y electrónica de interfaz. Estos módulos están diseñados para reducir el esfuerzo de integración del sistema para los fabricantes de equipos originales (OEM) de robótica, estandarizando las interfaces mecánicas y eléctricas.
OYMotion es responsable de integrar estos módulos en su plataforma de mano robótica, incluyendo la incorporación mecánica, la calibración y la optimización a nivel de sistema. El proceso de integración abarca diseño de hardware, adaptación de firmware y ajuste de algoritmos de control para garantizar la compatibilidad con los sistemas de actuación robótica.
El enfoque de detección permite medición continua de fuerza y resolución espacial en la superficie de contacto, lo que posibilita un agarre más estable y una interacción adaptativa. Esto contribuye a mejorar la precisión del control en tareas que requieren aplicación variable de fuerza.
Despliegue e implementación
El sistema de mano robótica desarrollado conjuntamente se está demostrando en Hannover Messe en Alemania, sirviendo como plataforma de validación para la solución integrada.
La implementación incluye integración completa, desde la colocación de sensores en las yemas de los dedos hasta el procesamiento de datos dentro de la arquitectura de control robótico. Los módulos están diseñados para ser compatibles con procesos de fabricación escalables, facilitando la transición de prototipos a plataformas listas para producción.
Ambas empresas contribuyeron a ciclos de desarrollo rápidos, coordinando esfuerzos en los dominios mecánico, electrónico y de software para cumplir con los plazos de integración.
Aplicaciones y casos de uso
La solución está dirigida a aplicaciones en automatización industrial, robótica de servicios y prótesis, donde se requiere una interacción controlada con objetos.
Los casos de uso incluyen agarre de precisión en líneas de ensamblaje, manipulación de componentes frágiles y manipulación adaptativa en entornos no estructurados. La disponibilidad de datos táctiles en tiempo real permite mejorar la estabilidad de los procesos, reducir tasas de error y aumentar la seguridad en escenarios de interacción humano-robot.
Resultados e impacto esperado
Al incorporar detección táctil en módulos estandarizados, la colaboración reduce la complejidad de integración y favorece la escalabilidad para fabricantes de robótica.
El sistema permite mejoras medibles en la precisión de manipulación mediante retroalimentación continua de fuerza y parámetros de contacto. Además, la modularización facilita el mantenimiento y reduce el tiempo de desarrollo para los OEM que adopten tecnologías de detección táctil.
La colaboración demuestra un camino hacia la implementación industrial de la detección táctil, alineando el rendimiento de los sensores con los requisitos de sistemas robóticos a escala de producción.
Editado por la periodista industrial Sucithra Mani con asistencia de IA.
www.melexis.com
